
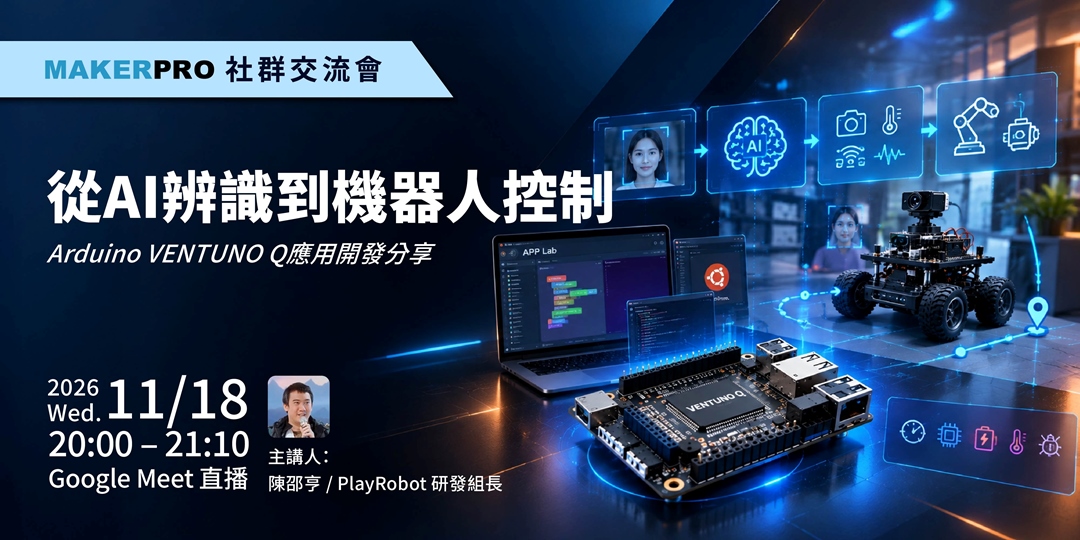
讓 AI 辨識出眼前的物件之後,如何讓機器人做出下一步動作?從攝影機擷取影像、模型推論,到感測器整合與馬達控制,要把這些步驟串成能實際運作的應用,正是許多開發者從AI實驗走向機器人實作時面臨的挑戰。
本次Meetup 線上創客交流會邀請飆機器人,以Arduino VENTUNO Q開發板為核心,帶大家探索邊緣AI與即時控制的整合方式。透過開發流程講解與應用案例分享,了解AI運算與控制任務如何分工,以及如何將辨識結果轉化為實體設備的行動,建立自己的智慧應用原型。
想知道第一個專案該從哪裡開始?攝影機、感測器與控制程式如何串接?開發過程又有哪些容易忽略的問題?歡迎帶著你的構想與疑問,一起交流從「AI 看得懂」到「機器人做得到」的實作方法!
你將學到
演講題綱
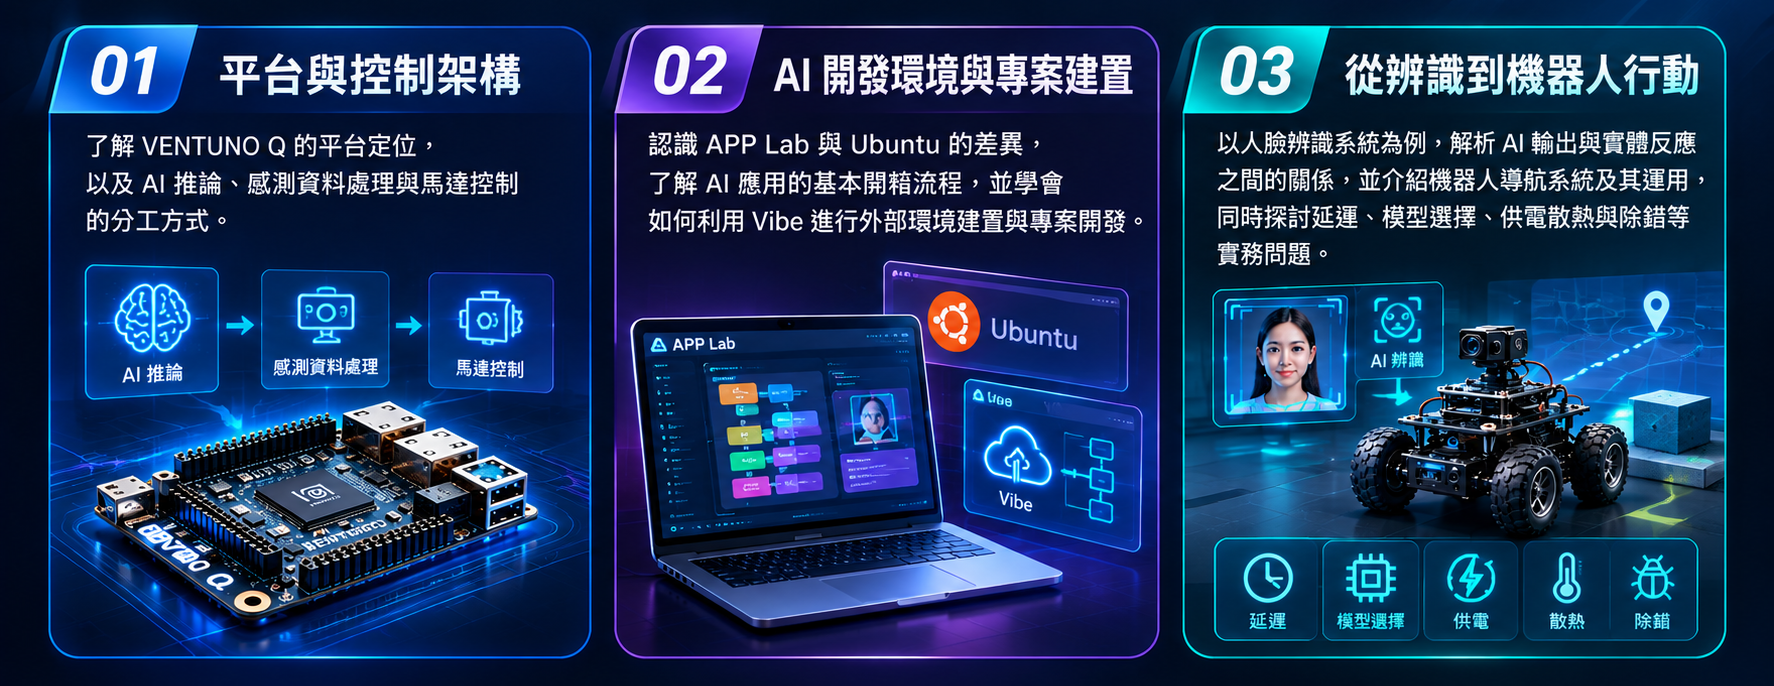
- 一張開發板,如何串起 AI 與即時控制?
介紹 VENTUNO Q 的平台定位,以及 AI 推論、感測資料處理與馬達控制之間的分工。
- 第一個 AI 應用怎麼開始?
以APP Lab環境分享AI應用的基本開箱範例 解說Ubuntu與Lab環境差異、如何利用Vibe進行外部環境建置與專案。
- 讓AI看懂之後,機器人如何行動?
以人臉辨識系統為例,介紹如何分解AI輸出點和實體反應 介紹機器人導航系統與如何運用導航。
- 從原型到穩定運作,會遇到哪些問題?
討論延遲、模型選擇、供電散熱與除錯經驗。
適合報名對象
- AI 與機器人開發初學者
- Arduino 與嵌入式開發者
- AI 視覺與電腦視覺開發者
- 機器人與自動化應用開發者
- 創客、學生與技術愛好
講者介紹
陳邵亨 PlayRobot研發組長
現任至盛科技PlayRobot研發組長,擁有國立臺灣海洋大學輪機工程學士及資訊工程碩士學位,具備跨領域的系統整合底蘊。
專注於 ROS 2、AMR(自主移動機器人)、邊緣 AI 與智慧機器人系統開發,長期致力於軟硬體模組化教學套件與產業解決方案。他曾主導多項智慧倉儲與 AI+AMR 落地專案,並屢獲邀擔任企業內訓與技術論壇講師,積極透過實戰經驗推動機器人技術應用與產業人才培育。
活動資訊
►主辦單位:MakerPRO
►直播時間:11/18 (三) 20:00-21:10
►直播連結:請先報名活動,直播連結會於票卷與活動行前通知信中提供
►聯絡窗口:sherry.yang@makerpro.cc;(02)23679308楊小姐


